José Carrera: “El gran cambio actual de la visión artificial es que cualquiera la puede entrenar con IA”

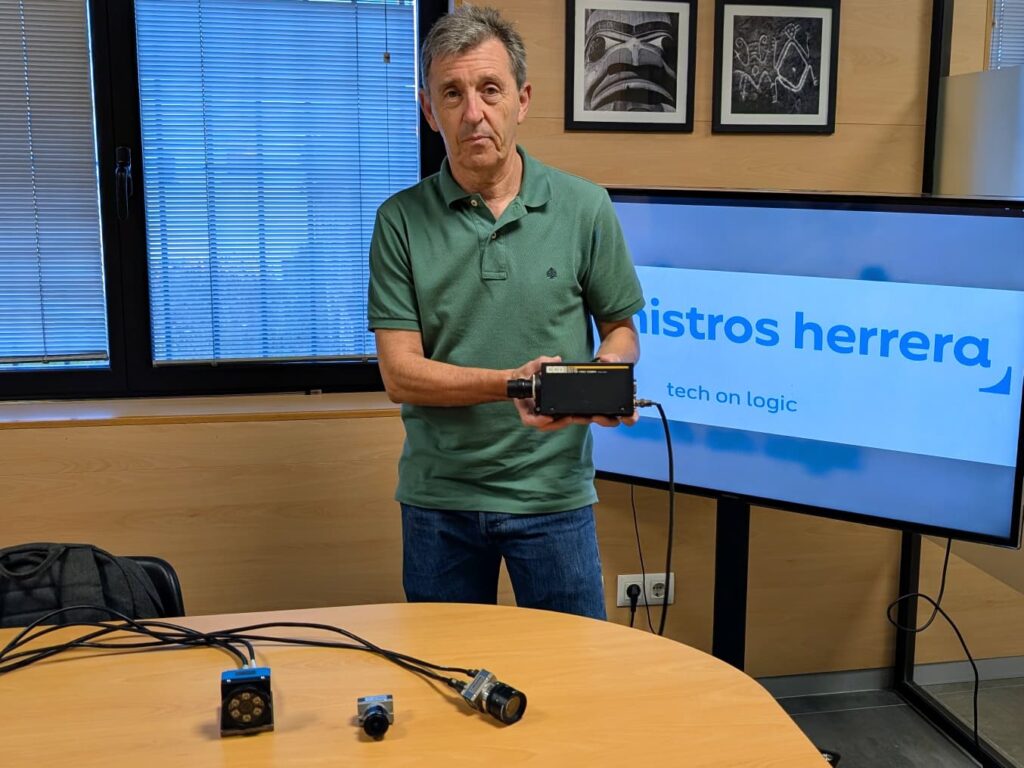
José Carrera, gerente de Suministros Herrera, especialista con décadas de experiencia en visión artificial, nos cuenta cómo ha visto evolucionar esta herramienta desde que empezó a utilizarla hace más de 20 años


-¿Cuál es el mayor cambio en la visión artificial desde que empezaste a usarla? ¿Cómo se utiliza ahora en el ámbito industrial, por ejemplo, en aplicaciones comunes como el control de calidad?
Diría que el gran cambio viene en cómo se configura y programa a día de hoy: hemos pasado de la regla fija al entrenamiento basado en IA.
Antiguamente se programaban unas reglas para la detección, es más funcionaban relativamente bien si un experto las definía, pero aun así eran sistemas frágiles que tendían a generar una tasa de falsos rechazos.
En la actualidad se entrena al sistema con imágenes de piezas buenas y malas. Es una tarea sencilla que no hace falta que la realice un experto. Además se aplica deep learning con el que se consigue una fiabilidad asombrosa.
 
-Antiguamente se “escondían” los sistemas de visión en zonas oscuras para poder controlar la luz y que no fallasen, ¿cómo funciona actualmente, qué ha cambiado?
En el pasado los algoritmos buscaban cambios de intensidad y contrastes, y los cambios de luz y las sombras los confundían.
En la actualidad no solo los algoritmos funcionan de otra manera, sino que el hardware ha evolucionado: sensores con un alto rango dinámico, iluminación led estroboscópica combinada con filtros o utilización de sensores 3D como perfilómetros láser. Todo ello hace que se tomen muestras de calidad independientemente de la luz que haya en la sala de trabajo.
 
-El guiado de robot con visión artificial siempre ha sido una aplicación compleja, ya que si el sistema de visión falla, el robot colisiona ¿También ha habido mejora en estas aplicaciones?
Totalmente, no solo se ha ganado fiabilidad debido a la no influencia de la luz como hemos comentado antes, sino que combinando sensores 3D (que generan una nube de puntos precisa) y la capacidad de computación actual que procesa esa nube de puntos en muy poco tiempo, el sistema es capaz de generar las trayectorias del robot con seguridad de que no colisionará durante su tarea.
 
-Además de la fiabilidad, ¿también se ha aumentado la funcionalidad de estos sistemas de visión aplicada al guiado de robots?
Claro, antiguamente solo servían en un plano 2D: el sistema de visión le daba las coordenadas X e Y, y la orientación del punto concreto donde el robot tenía que ir a realizar la operación, siempre situado en un plano fijo conocido.
En la actualidad, los sistemas 3D de visión no solo trabajan en un plano sino en un espacio tridimensional, y además no se limitan a mandar al robot las coordenadas de un punto, es más, son capaces de generar las trayectorias del robot hacia ese punto por un camino seguro (sin colisiones) y eficiente.
Gracias a estos avances, por ejemplo, somos capaces de hacer aplicaciones de bin picking, es decir, coger con el robot piezas colocadas de manera caótica en un contenedor y colocarlas en la línea, de manera fiable y eficiente.

Compartir: